İşaretler ve Sistemler · Dijital ders notu
Ders 4 – LTI sistemlerin özellikleri, birim basamak cevabı
- Ders
- İşaretler ve Sistemler (ELM264)
- Dönem
- 4. Dönem · 2022–2023 Bahar
- Biçim
- PDF · 7 sayfa · 0,1 MB · el yazısı görünümlü LaTeX
- Orijinal not
- Isaret-ve-Sistemler-ders-4.pdf
The digital notes were created from the handwritten notes with the help of Claude (Anthropic); they are meant as a supplementary resource and may contain errors. Always rely on the original notes and the official course materials.
Bu notta neler var?
- 3) Nedensel ve nedensel olmayan LTI sistemler
- 4) Kararlı ve kararlı olmayan LTI sistemler
- Birim basamak cevabı (unit step response)
- Nedensel LTI Sistemlerin Türev/Fark Denklemleri ile Tanımlanması
- Lineer sabit katsayılı Türev denklemleri
- Lineer sabit katsayılı fark denklemleri
Notun metni
Düz metin olarak göster (formüller ve çizimler yoktur)
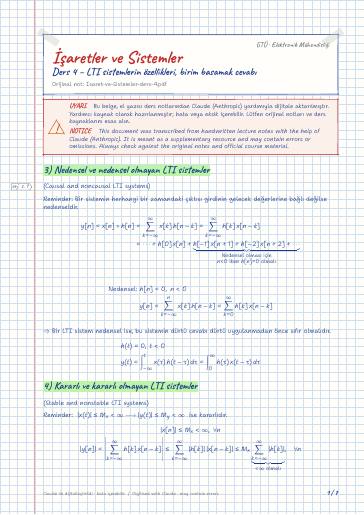
3) Nedensel ve nedensel olmayan LTI sistemler
(Causal and noncausal LTI systems)
Reminder: Bir sistemin herhangi bir zamandaki çıktısı girdinin gelecek değerlerine bağlı değilse nedenseldir.
⇒ Bir LTI sistem nedensel ise, bu sistemin dürtü cevabı dürtü uygulanmadan önce sıfır olmalıdır.
4) Kararlı ve kararlı olmayan LTI sistemler
(Stable and nonstable LTI systems)
Reminder: ise kararlıdır.
kararlı mıdır? 2.4cm u[n-k]
Birim basamak cevabı (unit step response):
Bir LTI sistemin birim basamak cevabı s[n] / s(t) , sisteme birim basamak işareti u[n] / u(t) uygulandığında elde edilen çıktıdır.
Nedensel LTI Sistemlerin Türev/Fark Denklemleri ile Tanımlanması:
Sürekli zamanlı nedensel LTI sistemler lineer sabit katsayılı türev denklemleri ile ifade edilebilir.
Ayrık zamanlı nedensel LTI sistemler lineer sabit katsayılı fark denklemleri ile ifade edilebilir.
Farklı prosedürlerin sıralı davranışları
Lineer sabit katsayılı Türev denklemleri:
(Linear constant-coefficient differential equations)
Order (mertebe): Çıkış işareti y(t) 'nin en yüksek türevinin derecesidir.
y_p(t) : özel çözüm (particular solution) giriş işaretine bağlı olarak elde edilir
y_h(t) : homojen çözüm (homogeneous solution) başlangıç değerlerine (initial conditions) göre elde edilir.
y_h(t) : Doğal çözüm (natural response)
Nedensel LTI sistemlerin durgun olma koşulu (giriş sıfır olduğu süre çıkışta sıfırdır) kullanılarak giriş ve çıkışın sıfırdan farklı olduğu ilk zaman başlangıç noktası olarak alınır.
Not: Üstel formlu bir giriş işareti için özel çözüm yine üstel formlu bir işarettir.
⇒ Homojen çözüm y_h(t) = A e^st olarak seçilir.
A = ? → Durgun olma koşulu / başlangıç değerinden bulunur.
Lineer sabit katsayılı fark denklemleri:
(Linear constant-coefficient difference equations)
[baseline=(c.base)][draw,circle,inner sep=1pt](c) 1; ve [baseline=(c.base)][draw,circle,inner sep=1pt](c) 2; bağıntıları özyinelemeli (recursive) ifadelerdir ( n . andaki çıkış, kendinden önceki çıkış değerlerine bağlı olduğundan)
( y[n] doğrudan giriş ve girişin önceki değerlerinden hesaplanabilir, kendinin önceki değerlerine `başlangıç koşullarına' ihtiyaç duymaz)
N = 0 iken elde edilen dürtü cevabı sonlu bir zaman aralığında sıfırdan farklı olduğundan
sistemi sonlu dürtü tepkili (finite impulse response, FIR) olarak isimlendirilir.
⇒ N ≥ 1 için fark denklemi ile verilen sistemin
çözümü y[n] = y_p[n] + y_h[n] şeklinde elde edilir ve başlangıç değerlerine ihtiyaç duyar.
Bu sistemin dürtü cevabı sonsuz zaman aralığında sıfırdan farklı olduğundan, sistem sonsuz dürtü tepkili (infinite impulse response, IIR) olarak isimlendirilir.
⇒ Birinci dereceden fark denklemi ile tanımlanmış sistemlerin blok diyagramı ile gösterilimi
Gecikme, bellek elemanına karşılık gelir, ve girişin bir önceki değerini tutar. Nedensel LTI sistemlerde olduğu gibi durağan olma koşulu uygulanırsa bellek elemanında depolanan başlangıç değeri sıfırdır.
⇒ Birinci dereceden türev denklemi ile tanımlanmış sistemlerin blok diyagramı ile gösterilimi
Türev alıcıların pratik gerçeklemesi zor olduğundan alternatif bir gösterilime gidilir:
Burada, integral alıcı y(t_0) 'daki başlangıç değerini belleğinde tutar.
Blok diyagramını çiziniz.
Cascade interconnection of three causal LTI systems